吉林大学学报(工学版) ›› 2026, Vol. 56 ›› Issue (10): 2554-2565.doi: 10.13229/j.cnki.jdxbgxb.20250371
• 车辆工程·机械工程 • 上一篇
基于动力学前馈补偿的无人履带车辆轨迹跟踪控制方法
贾伟健1( ),赵耀1(),胡朋磊1,王晓兵1,孟博文2
- 1.陆军炮兵防空兵学院 火力系,郑州 450052
2.陆军指挥学院 勤务保障系,南京 210000
Trajectory tracking control method of unmanned tracked vehicle based on feedforward compensation of dynamics
Wei-jian JIA1(),Yao ZHAO1(),Peng-lei HU1,Xiao-bing WANG1,Bo-wen MENG2
- 1.Department of Firepower,Army Artillery and Air Defense Forces Academy,Zhengzhou 450052,China
2.Department of Logistics Support,Army Command College,Nanjing 210000,China
摘要:
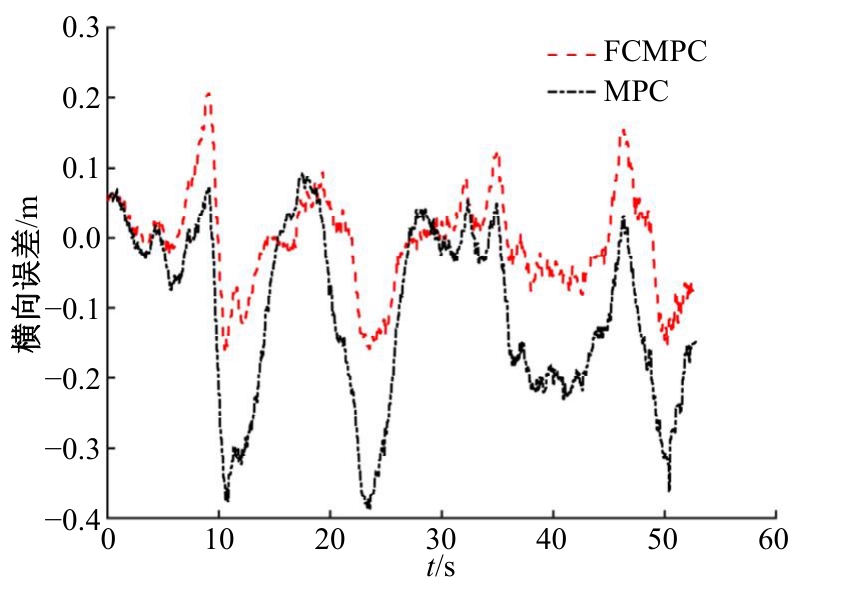
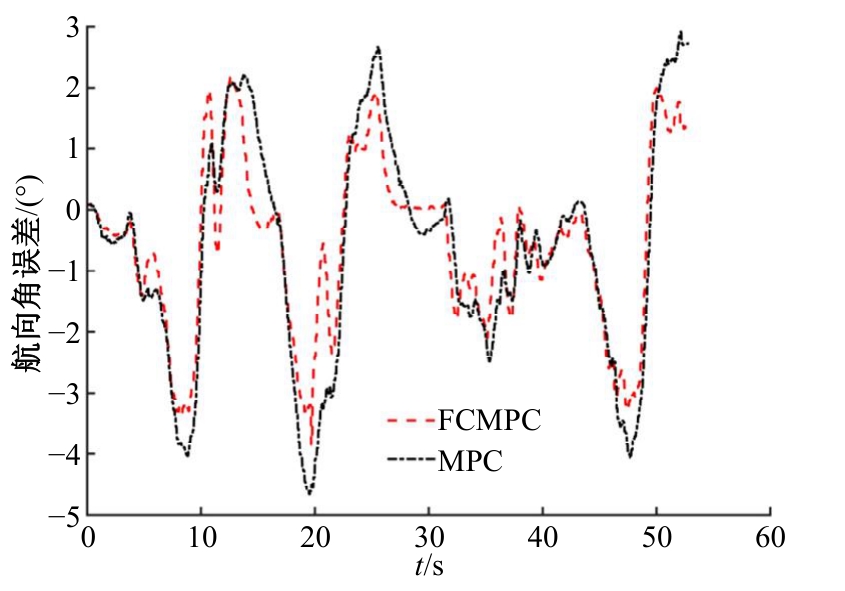
针对运动学模型应用于无人履带车辆轨迹跟踪控制时存在模型失配的问题,提出了一种基于动力学前馈补偿的履带车辆轨迹跟踪控制方法。首先,基于剪切力-位移理论,建立了履带车辆转向动力学模型,并对动力学模型的有效性进行验证。然后,以零差速式转向无人履带车辆为研究对象,建立了轨迹跟踪误差模型,设计了动力学前馈补偿模型预测控制器。最后,通过实车试验对本文方法进行验证。结果表明,基于运动学模型建立的轨迹跟踪控制器经过动力学前馈补偿后,无人履带车辆轨迹跟踪控制的横向平均误差和航向角平均误差分别减小了55.67%和24.25%。该方法对于提高无人履带车辆的轨迹跟踪控制精确度具有一定的参考作用。
中图分类号:
- TJ810.1

| [1] | 陈雨. 履带式无人作战平台建模与动态轨迹跟踪控制[D]. 南京: 南京理工大学机械工程学院, 2023. |
| Chen Yu. Modeling and dynamic trajectory tracking control of tracked unmanned combat platforms[D]. Nanjing: College of Mechanical Engineering, Nanjing University of Science and Technology, 2023. | |
| [2] | 程蔚. 融合双目视觉的履带车辆自主导航研究[D]. 长春: 吉林大学机械与航空航天工程学院, 2024. |
| Cheng Wei. Research on autonomous navigation of tracked vehicles integrating binocular vision[D]. Changchun: College of Mechanical and Aerospace Engineering, Jilin University, 2024. | |
| [3] | 林智. 灾后野外道路履带式无人车路径规划与轨迹跟踪研究[D]. 长沙: 中南大学轻合金研究院,2023. |
| Lin Zhi. Path planning and trajectory tracking of tracked unmanned vehicles on post-disaster field roads[D]. Changsha: School of Light Alloy Research, Central South University, 2023. | |
| [4] | Ruslan N A I, Amer N H, Hudha K, et al. Modelling and control strategies in path tracking control for autonomous tracked vehicles: a review of state of the art and challenges[J]. Journal of Terramechanics, 2023, 105: 67-79. |
| [5] | Varma B, Swamy N, Mukherjee S. Trajectory tracking of autonomous vehicles using different control techniques (PID vs LQR vs MPC)[C]∥International Conference on Smart Technologies in Computing, Electrical and Electronics, Bengaluru, India, 2020: 84-89. |
| [6] | Zou T, Angeles J, Hassani F. Dynamic modeling and trajectory tracking control of unmanned tracked vehicles[J]. Robotics and Autonomous Systems, 2018, 110: 102-111. |
| [7] | Sabiha A D, Kamel M A, Said E, et al. ROS-based trajectory tracking control for autonomous tracked vehicle using optimized backstepping and sliding mode control[J]. Robotics and Autonomous Systems, 2022, 152: 104058. |
| [8] | 胡家铭, 胡宇辉, 陈慧岩, 等. 基于模型预测控制的无人驾驶履带车辆轨迹跟踪方法研究[J]. 兵工学报, 2019, 40(3): 456-463. |
| Hu Jia-ming, Hu Yu-hui, Chen Hui-yan, et al. Research on trajectory tracking method of unmanned tracked vehicles based on model predictive control[J]. Acta Armamentarii, 2019, 40(3): 456-463. | |
| 9 张彬, 邹渊, 张旭东, 等. 混动履带式无人平台轨迹跟踪控制研究[J]. 汽车工程, 2023, 45(4): 579-587. | |
| Zhang Bin, Zou Yuan, Zhang Xu-dong, et al. Research on trajectory tracking control of hybrid tracked unmanned platform[J]. Automotive Engineering, 2023, 45(4): 579-587. | |
| [10] | 唐泽月, 刘海鸥, 薛明轩, 等. 基于MPC-MFAC的双侧独立电驱动无人履带车辆轨迹跟踪控制[J]. 兵工学报, 2023, 44(1): 129-139. |
| Tang Ze-yue, Liu Hai-ou, Xue Ming-xuan, et al. Trajectory tracking control of bilateral independently electric-driven unmanned tracked vehicles based on MPC-MFAC[J]. Acta Armamentarii, 2023, 44(1): 129-139. | |
| [11] | Qin Z, Chen L, Fan J, et al. An improved real-time slip model identification method for autonomous tracked vehicles using forward trajectory prediction compensation[J]. IEEE Transactions on Instrumentation and Measurement, 2021, 70: 1-12. |
| [12] | 杨福威, 孟红, 朱强. 基于模型预测控制的履带式无人平台轨迹跟踪控制算法研究[J]. 舰船电子工程, 2018, 38(3): 44-50. |
| Yang Fu-wei, Meng Hong, Zhu Qiang. Research on trajectory tracking control algorithm of tracked unmanned platform based on model predictive control[J]. Ship Electronic Engineering, 2018, 38(3): 44-50. | |
| [13] | Peng H, Wang W, An Q, et al. Path tracking and direct yaw moment coordinated control based on robust MPC with the finite time horizon for autonomous independent-drive vehicles[J]. IEEE Transactions on Vehicular Technology, 2020, 69(6): 6053-6066. |
| [14] | Jia W, Liu X, Zhang C, et al. Research on steering stability of high‐speed tracked vehicles[J]. Mathematical Problems in Engineering, 2022, 2022(1): 4850104. |
| [1] | 王硕,王文军,成波. 半挂汽车列车挂车转向控制方法[J]. 吉林大学学报(工学版), 2026, 56(1): 54-63. |
| [2] | 邢宏军,徐宇哲,周忠歌,刘彦清,丁亮,陈金宝. 考虑任务优先级的冗余轮式移动机械臂位形优化[J]. 吉林大学学报(工学版), 2025, 55(11): 3507-3520. |
| [3] | 黄贤振,于瑞,刘慧珍,唐继武. 考虑轴承非线性恢复力的主轴振动可靠性分析[J]. 吉林大学学报(工学版), 2025, 55(1): 116-124. |
| [4] | 沈鹏,李小华,刘辉. 具有输入缓冲的机械臂预设定有限时间跟踪控制[J]. 吉林大学学报(工学版), 2025, 55(1): 63-73. |
| [5] | 田彦涛,庾文彦,季言实,谢波. 面向不同驾驶行为模型的共享控制器设计[J]. 吉林大学学报(工学版), 2024, 54(9): 2676-2686. |
| [6] | 安颖,高帅. 基于扭转减振的汽车机械式自动变速系统设计[J]. 吉林大学学报(工学版), 2024, 54(7): 1844-1850. |
| [7] | 汪少华,张启睿,施德华,殷春芳,李春. 双行星排式混合动力传动系统非线性振动响应特性分析[J]. 吉林大学学报(工学版), 2024, 54(4): 890-901. |
| [8] | 谢宪毅,王禹涵,金立生,赵鑫,郭柏苍,廖亚萍,周彬,李克强. 基于改变控制时域时间步长的智能车轨迹跟踪控制[J]. 吉林大学学报(工学版), 2024, 54(3): 620-630. |
| [9] | 侯胜杰,汪忠来,智鹏鹏,郑皓,徐璟. 考虑模型-环境不确定性的仿生飞行器轨迹跟踪控制[J]. 吉林大学学报(工学版), 2024, 54(12): 3699-3710. |
| [10] | 刘果,熊坚,杨秀建,何扬帆. 基于曲率增广的智能车辆轨迹跟踪控制[J]. 吉林大学学报(工学版), 2024, 54(12): 3717-3728. |
| [11] | 田国红,代鹏杰. 基于单亲遗传算法的无人驾驶汽车主动避撞方法[J]. 吉林大学学报(工学版), 2023, 53(8): 2404-2409. |
| [12] | 王德军,张凯然,徐鹏,顾添骠,于文雅. 基于车辆执行驱动能力的复杂路况速度规划及控制[J]. 吉林大学学报(工学版), 2023, 53(3): 643-652. |
| [13] | 陈兵,马凯璇,刘洋,任江,张晨曦,赵韬硕. 双电机驱动履带车辆直驶稳定性分层控制策略[J]. 吉林大学学报(工学版), 2023, 53(10): 2752-2760. |
| [14] | 聂光明,谢波,田彦涛. 基于Frenet框架的协同自适应巡航控制算法设计[J]. 吉林大学学报(工学版), 2022, 52(7): 1687-1695. |
| [15] | 李洪雪,李世武,孙文财,王琳虹,杨志发. 考虑垂向⁃侧向运动的半挂列车动力学建模及分析[J]. 吉林大学学报(工学版), 2021, 51(2): 549-556. |
|
||